同一段連續拍攝
從暗處到 PC 畫面再回到暗處,過程未作中間剪接。
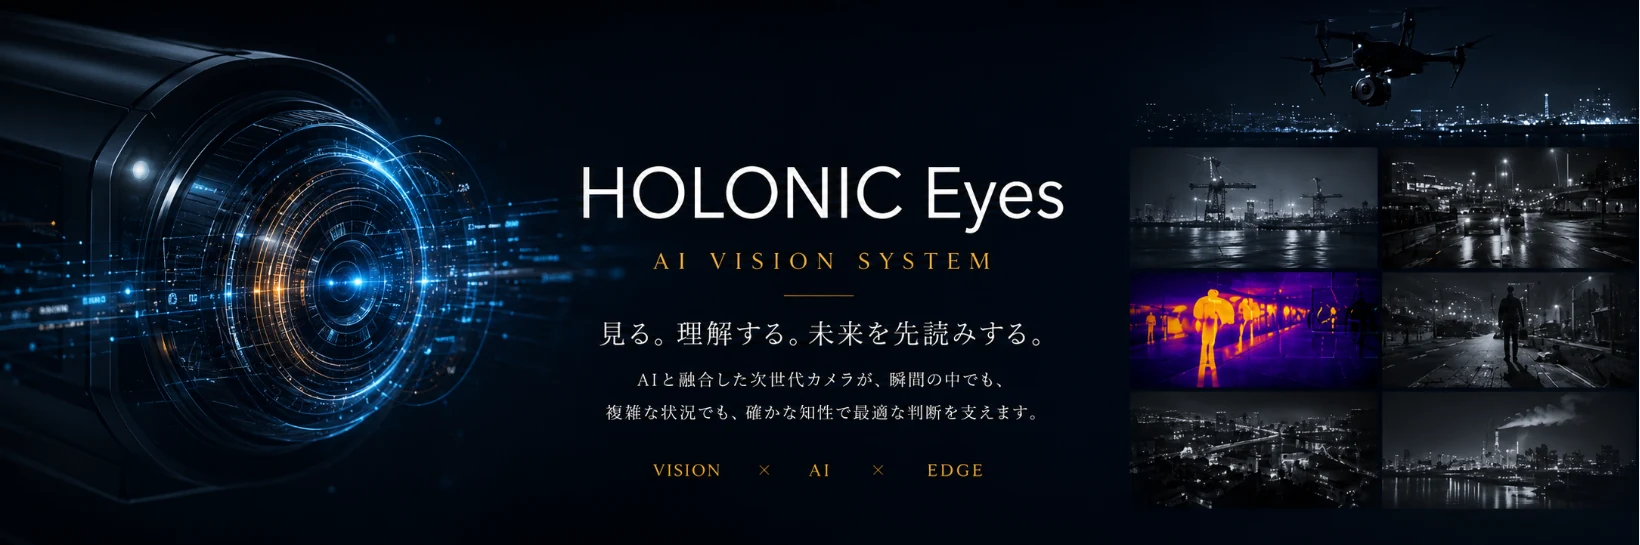
圖片文字翻譯
本網站編製的參考譯文。原圖保持不變;本譯文不是原始文件或認證譯本。
HOLONIC Eyes/AI 視覺系統
看見、理解、預見未來。
結合 AI 的次世代攝影機,即使在瞬間變化或複雜情境中,也以智慧能力支援適切判斷。
左側鏡頭與右側夜間港口、熱影像、街道、工業場景及無人機,呈現視覺/AI/邊緣運算構想。
以高感光、低光彩色夜視攝影機 HOLONIC Eyes HE-1 與 APPRO 攝影機模組為起點,支援畫質設計、NVIDIA Jetson 連接、AI 推論、PoC、OEM/ODM 與量產導入。Standard Link 將攝影機輸入轉為 Physical AI(實體 AI)的入口。
若 AI 在暗處的誤判增加,先確認拍攝主體、距離、照度、移動速度與連接條件。將影像可見度與 AI 判別結果分開,評估原因是在成像、模型還是處理時間。
可橫向捲動查看表格。
| 確認項目 | 測試條件 | 判斷指標 | 停止條件 |
|---|---|---|---|
| 輸入品質 | 照度、距離、移動、鏡頭與曝光 | 色彩、輪廓、雜訊與主體呈現 | 無法擷取必要特徵 |
| AI 判別 | 相同條件下的評估資料 | 誤判、漏判與處理時間 | 無法產生業務判斷所需的差異 |
| 嵌入式整合 | 依各裝置與 JetPack 版本確認 | 連接、延遲、發熱與穩定性 | 未達運作條件 |
以下是評估方法建議,不代表 SLL 已實測的辨識準確度,也不代表已有全部裝置的連接實績。
不從 APPRO 的 Jetson 產品分類推論 HE-1 相容於全部 Jetson 裝置或 JetPack 版本。須一併確認產品型號、目標裝置、OS/SDK、連接方式、確認日期及確認方。
APPRO Photoelectron 列於 NVIDIA 官方 Jetson 合作夥伴名錄的 Elite 級別。此資格屬於 APPRO,不代表 SLL、HE-1 或 AIDC 取得認證,也不構成相容性保證。
透過 AI 視覺掌握夜間現場。
Standard Link 的核心視覺模組可在暗處與低光環境擷取彩色影像,用於固定監測、工業設備、無人機、機器人及邊緣 AI 架構。
最低拍攝主體照度為本公司評估條件下之參考值。結果會因鏡頭、曝光時間、增益、拍攝主體、安裝環境及顯示條件而異。
透過一段連續拍攝,以及同地點、同夜間時段分別錄製的 iPhone 影像與 PC 直接錄影,比較現場呈現差異。
一段連續拍攝從黑暗周遭移至 PC 上的即時彩色影像,最後再回到黑暗周遭。
此現場影片以智慧型手機翻拍 PC 畫面,並非攝影機的直接數位輸出,也不是用於定量比較照度、感光度或色彩還原的測量試驗。
先透過 iPhone 14 Pro Max 查看現場實際亮度,再觀看 PC 直接錄製的攝影機影像。兩段影片於同地點、同夜間時段分別錄製,並非同步錄影。
此夜間環境除遠方燈光外,幾乎無法辨識船體、岸邊與水面。
可透過彩色影像確認同地點的船體、桅杆、山、水面與岸邊。這不是以智慧型手機翻拍螢幕的影片。
直接錄影/非螢幕翻拍兩段影片於同地點、同夜間時段分別錄製,並非同步錄影。此展示呈現現場觀感,不是定量比較照度、感光度、色彩還原或畫質的測量試驗。
網頁發布僅進行片長調整、解析度轉換與音訊移除,未進行亮度調整、色彩修正、降噪、AI 生成或補全。
從暗處到 PC 畫面再回到暗處,過程未作中間剪接。
未以加工方式刻意加深現場黑暗程度。
以彩色夜視呈現同一現場。
影片以 iPhone 14 Pro Max 拍攝的黑暗港口周遭開始,除遠方燈光外,幾乎看不清船隻與岸邊形狀。鏡頭不中斷地移至 PC 畫面,顯示彩色夜視的即時影像,可見船體、山、水面與碼頭,最後再回到黑暗周遭。
此連續現場展示呈現同地點、同時間的觀感差異。
第一段影片為 iPhone 14 Pro Max 記錄的實際夜間現場,除遠方燈光外,幾乎無法辨識船體、岸邊與水面形狀。
第二段是同地點彩色夜視輸出的 PC 直接錄影,可見船體、桅杆、山、水面與岸邊的彩色影像,並非以智慧型手機翻拍 PC 螢幕。
兩段影片於同地點、同夜間時段分別錄製,並非同步錄影。影片展示現場觀感,而非定量測量照度或感光度。
由於以 iPhone 翻拍 PC 螢幕,色彩、亮度與解析感可能與攝影機實際輸出不同。此影片展示現場觀感,並非照度或感光度的定量測量。
保留原始影片的時間順序,僅調整片頭片尾、移除現場音訊及轉換網頁格式。未透過亮度調整、色彩強化、AI 生成或替換 PC 畫面使暗處可見。
HOLONIC Eyes 將現場轉為視覺資料,HOLONIC Edge AI 則連結現場辨識、篩選、通知、追蹤與設備控制。支援範圍不只攝影機交付,也涵蓋依用途驗證連接方式及實作 AI。
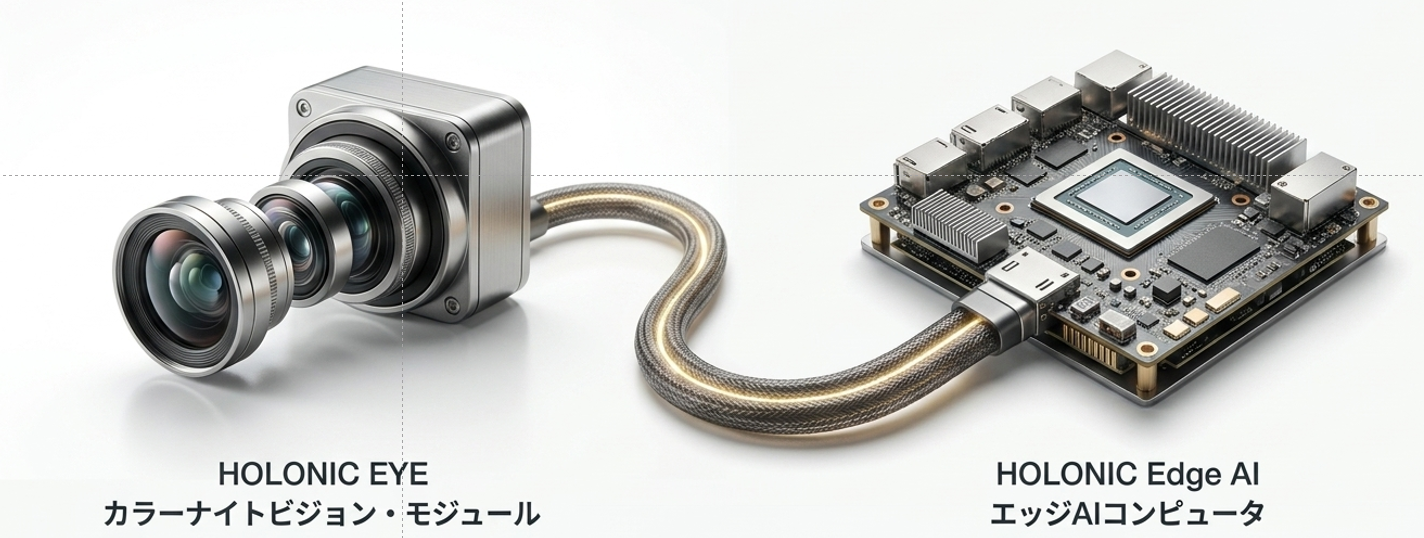
圖片文字翻譯
本網站編製的參考譯文。原圖保持不變;本譯文不是原始文件或認證譯本。
纜線將左側攝影機模組連至右側邊緣 AI 運算板。圖示說明系統關係,不代表保證相容於所有裝置或介面。
將低光彩色影像轉為 AI 可用的視覺資料。
依各專案設計架構,將辨識與判斷連結至通知、追蹤及設備控制。
結合 APPRO 攝影機與 ISP 技術,以及 Standard Link 在日本的實作、PoC 與量產支援。
我們將 APPRO 公開的 Jetson 攝影機與 ISP 技術列為架構候選方案。連接方式依目標裝置與 SDK 分別確認。
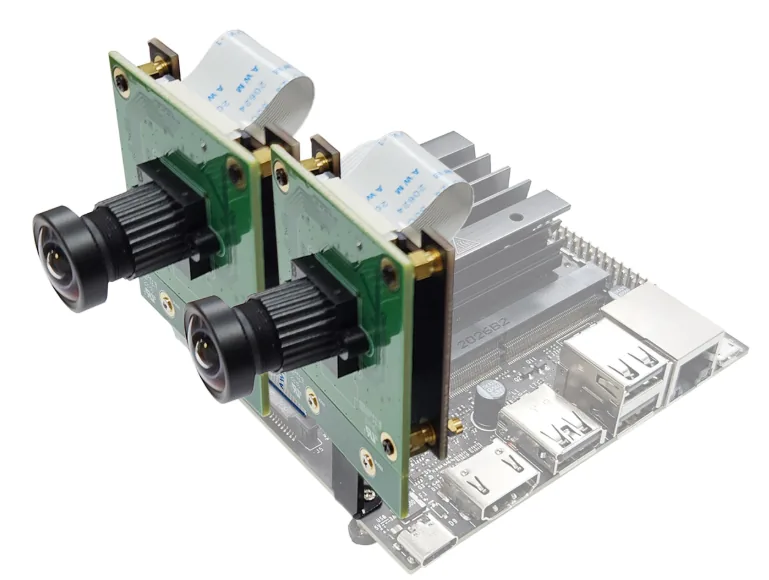
Standard Link 以與台灣影像技術企業 APPRO Photoelectron 的策略銷售及共同開發關係為基礎,在日本提出連接 NVIDIA Jetson 的攝影機模組與邊緣 AI 架構方案。
APPRO 作為 NVIDIA Elite Partner,提供多種影像感測器、USB 與 MIPI 等攝影機介面、板載與 Jetson 端 ISP 畫質調整,以及嵌入式視覺開發。
NVIDIA Elite Partner 是 APPRO Photoelectron 的合作夥伴資格,並非 Standard Link 本身的 NVIDIA 合作夥伴資格。NVIDIA 與 Jetson 為 NVIDIA Corporation 的商標。
我們正準備在拍攝日期時間、照度、距離、鏡頭、解析度、曝光及影像處理或 AI 修正揭露等條件一致下,發布 HE-1 實拍比較。AI 生成圖片與架構示意不作為性能依據。
確認日落後與低光環境的色彩及輪廓。
在相同條件下與既有攝影機比較,並註明拍攝條件。
分別驗證辨識前的輸入影像與推論結果。
拍攝主體、距離、視角、照明、移動、鏡頭與感測器類型。
曝光、色彩還原、HDR/WDR、降噪與銳利度。
USB/MIPI 輸入、GStreamer、解碼、前處理與 AI 推論。
物件偵測、異常偵測、追蹤、分類、OCR 與感測器融合。
通知、PTZ、記錄、API,以及機器人、無人機或設備控制。
以獲授權資料進行多據點管理、模型部署、稽核與後續改善。
平台願景/包含未來構想。提案會確認目前提供的功能與各專案的實作範圍。
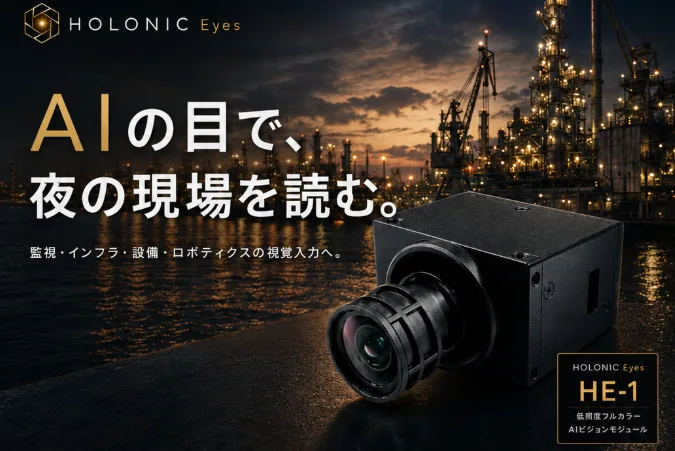
圖片文字翻譯
本網站編製的參考譯文。原圖保持不變;本譯文不是原始文件或認證譯本。
HOLONIC Eyes/HE-1
透過 AI 之眼,理解夜間現場。
為監控、基礎設施、設備與機器人技術提供視覺輸入。
攝影機產品以夜間工業場景為背景,右下標示 HE-1 及低光全彩 AI 視覺模組的角色。
低光彩色、USB UVC、4K 等級、約 80 g,作為夜間監測、基礎設施、嵌入式設備、無人機與機器人的 AI 視覺輸入。
洽詢評估機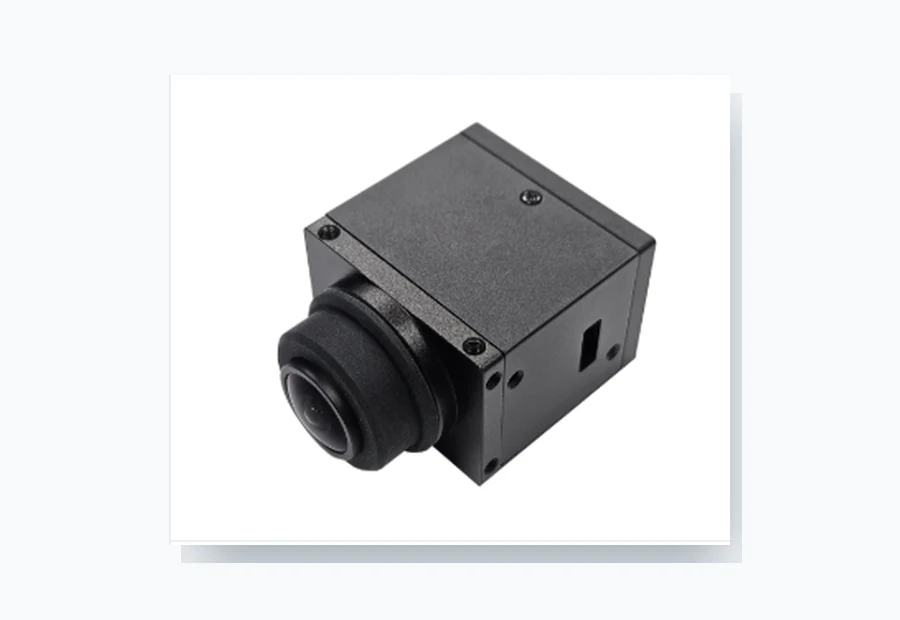 APPRO 公布支援
可在 PC 或 Jetson 開始初期 PoC 的架構。依用途選擇解析度、影格率、快門、HDR/WDR 與鏡頭。
洽詢 USB 架構選型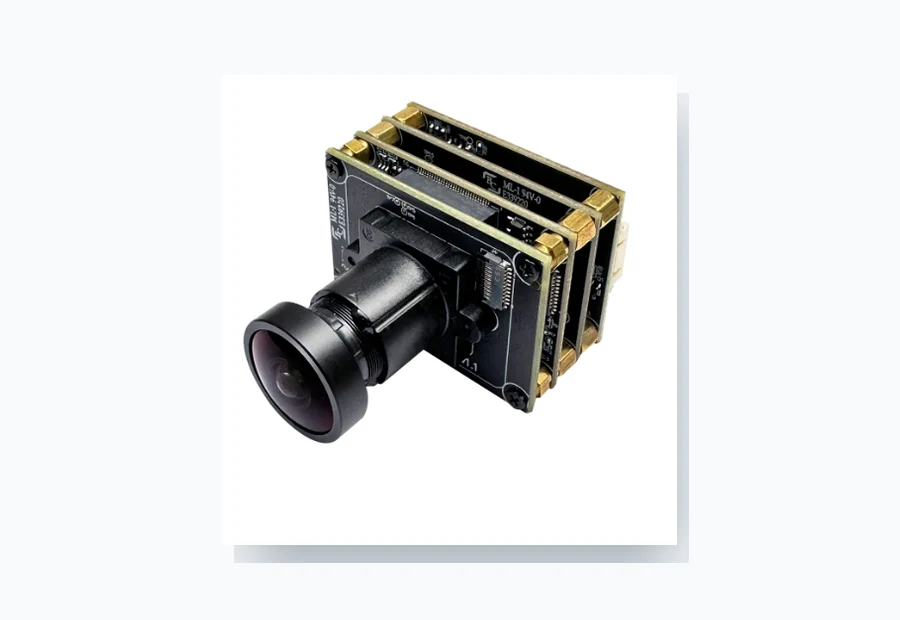 APPRO 公布支援
適用於 Jetson 嵌入式整合、低延遲與量產設備。依各架構評估板載 ISP、MIPI 4-lane 與 4K 等級成像。
洽詢 MIPI 嵌入式整合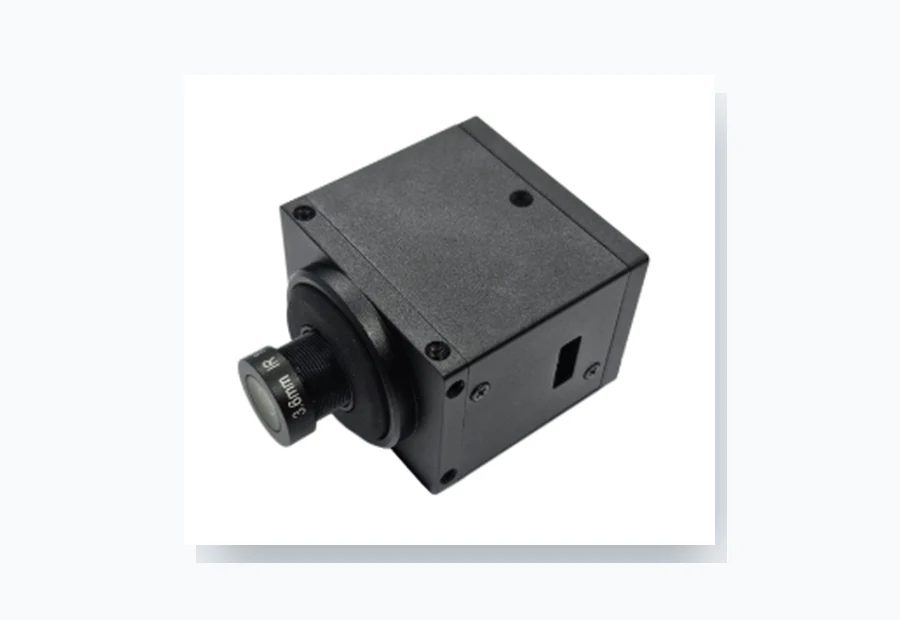 評估候選方案
高速移動主體、機器人與外觀檢測的補充候選方案。須確認條件後評估,不列為可立即供貨或已完成驗證。
評估高速移動主體確切感測器、詳細 ISP 條件與供應條件,依產品及合約於簽署保密協議後提供。GMSL、V-by-One 等採個別洽詢。
區分製造商公布支援、Standard Link 驗證及個別評估,並確認載板、JetPack、驅動程式與 ISP 條件。
| Camera / configuration | Interface / output | Jetson / software | Public status | Last verified | Next action |
|---|---|---|---|---|---|
| HOLONIC Eyes HE-1 | USB Type-C / UVC | 依各裝置與 JetPack 版本確認 | EVALUATION AVAILABLE | 公開產品規格 2026-08-01 確認 | 個別評估 |
| APPRO USB3 UVC | USB3 / UVC | Orin 系列/依架構而定 | APPRO SUPPORTED | APPRO 公開資訊 2026-08-01 確認 | 連接 PoC |
| APPRO MIPI YUV + ISP | MIPI CSI-2 / YUV | Orin 系列/載板與驅動程式調整 | APPRO SUPPORTED | APPRO 公開資訊 2026-08-01 確認 | 嵌入式整合評估 |
| Global Shutter | USB3/架構確認 | 高速移動主體的個別設計 | EVALUATION AVAILABLE | 候選架構 2026-08-01 | 洽詢評估 |
| Jetson Thor 系列 | 架構尚未確定 | 高效能 Physical AI | NOT YET VERIFIED | 尚未驗證 | 前期洽詢 |
Interface / output: USB Type-C / UVC
Jetson / software: 依各裝置與 JetPack 版本確認
Public status: EVALUATION AVAILABLE
Last verified: 公開產品規格
2026-08-01 確認
Next action: 個別評估
Interface / output: USB3 / UVC
Jetson / software: Orin 系列/依架構而定
Public status: APPRO SUPPORTED
Last verified: APPRO 公開資訊
2026-08-01 確認
Next action: 連接 PoC
Interface / output: MIPI CSI-2 / YUV
Jetson / software: Orin 系列/載板與驅動程式調整
Public status: APPRO SUPPORTED
Last verified: APPRO 公開資訊
2026-08-01 確認
Next action: 嵌入式整合評估
Interface / output: USB3/架構確認
Jetson / software: 高速移動主體的個別設計
Public status: EVALUATION AVAILABLE
Last verified: 候選架構
2026-08-01
Next action: 洽詢評估
Interface / output: 架構尚未確定
Jetson / software: 高效能 Physical AI
Public status: NOT YET VERIFIED
Last verified: 尚未驗證
Next action: 前期洽詢
APPRO SUPPORTED 指製造商公布的支援,不代表 Standard Link 已進行實機驗證。僅在驗證紀錄完備的架構標示 SL VALIDATED。
評估、選型與採用時,確認目標、拍攝條件、連接裝置及所需數量。AI 攝影機 OEM 與量產洽詢則另行整理外殼、電力、介面與供應條件。若產品已符合需求,不預設必須追加 PoC。
初次討論從可公開的概要開始。初期洽詢費用範圍、個別評估與設計報價,以及產品供應條件分別確認,不承諾尚未確定的費用、交期或性能。
這是評估方法範例,而非實施成果。開始前須議定評估條件與交付範圍,不保證型號適用或專家參與。
適用於夜間、遠距及通訊受限環境。詳細內容於簽署保密協議並完成安全審查後提供。
洽詢專案依照明變化、反射、移動主體與檢測節拍選擇攝影機、ISP 與 AI。
洽詢專案港口、沿岸及船舶周遭的夜間狀態掌握與通知。
洽詢專案確認夜間辨識與機上處理所需的成像、重量、電力、振動及連接條件。機體任務適合性、通訊、法規與運行判斷,與攝影機及 AI 的責任範圍分開整理。
洽詢專案查看任務、機體與運行條件將低延遲、追蹤、周遭辨識與控制連接整合為共同系統。
洽詢專案考量戶外、季節與天候變化,設計監測與資料化。
洽詢專案HE-1 與選定攝影機的銷售及評估。
ISP、Jetson、AI 模型、通知與控制。
應用系統、OEM、維護與多據點運作。
獲授權資料、模型部署、稽核與改善。
依客戶合約與明確同意,安全管理必要資料,連結模型改善與現場重新部署。
了解 Physical AI 全貌需求整理、選型、連接、畫質與 Jetson 評估,以及技術問題釐清。
洽詢技術選型攝影機、鏡頭、ISP、電路板、外殼、品牌與供應方式調整。
洽詢 OEM設計 AI、通訊、電源、外殼、測試、NRE、量產與維護的分工。
洽詢 ODM 與量產機密 PDF 與限閱資料不置於公開網址。
索取保密協議下的資料與詳細規格支援情況依攝影機、連接方式、載板與 JetPack 版本而異。請參閱區分製造商公布支援、Standard Link 驗證及個別評估的對照表。
USB UVC 便於初期 PoC 與 PC 連接;MIPI 可能適合量產整合、低延遲、配線及外殼最佳化。依用途與開發團隊選型。
APPRO 標準產品的公開規格依產品提供。HOLONIC 產品與客製架構的詳細零組件資訊,因智慧財產、供應及合約因素,可能須簽署保密協議後揭露。
依產品與庫存情況,可討論購買、定期借用或納入 PoC。
物件偵測、異常偵測及追蹤等工作會先界定 PoC 範圍。報價區分既有模型應用、追加訓練與新開發。
攝影機模組與完成外殼不同。確認溫度、防水防塵、結露、振動、電源與通訊後,再提出適合用途的外殼與系統架構。
於評估、PoC、試產與量產各階段確認架構及供應條件。依數量、時程、零組件供應與認證需求個別設計。
最佳架構因客戶用途而異,且須保護智慧財產、ISP 設定與供應條件。先依公開資訊確認適合可能性,必要詳細資料於簽署保密協議後提供。
用途、拍攝環境、預計連接裝置、數量或導入時程尚未確定,也歡迎洽詢。